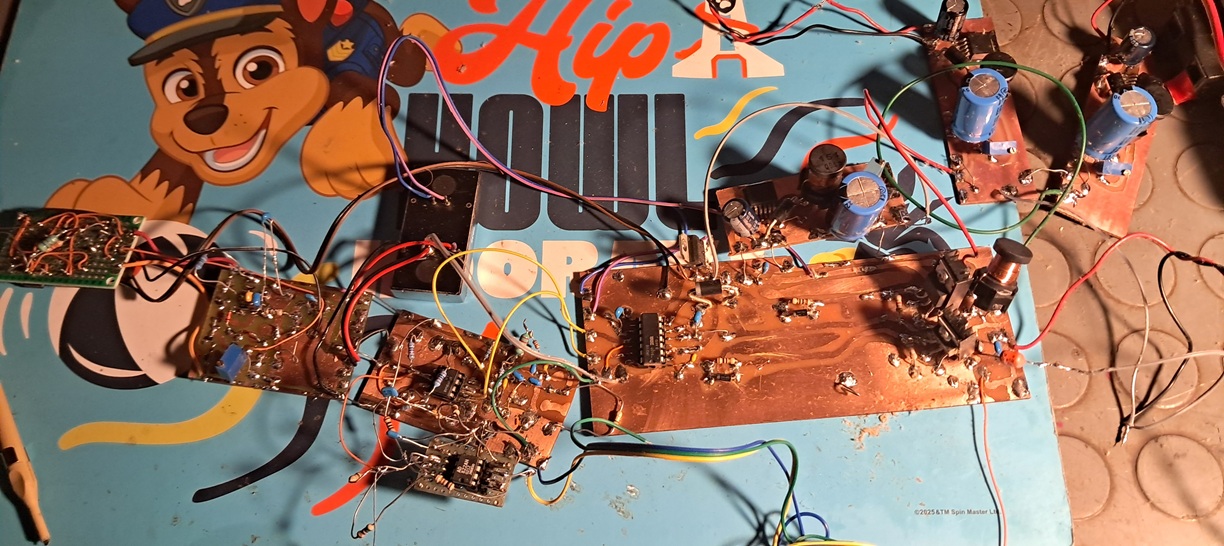
In
questa pagina tratto del circuito finale di un amplificatore in classe
D. Nei tempi attuali è di notevole importanza il risparmio energetico e
un amplificatore in classe D, con il suo alto rendimento, si pone in
prima fila per soddisfare la richiesta di apparecchi che forniscano
alta potenza al carico con consumi contenuti. Questo che presento
eroga una potenza di 23W su un carico di 8 ohm e ha un rendimento del
90 % . Lo schema a blocchi dell'amplificatore è rappresentato in fig. 1:
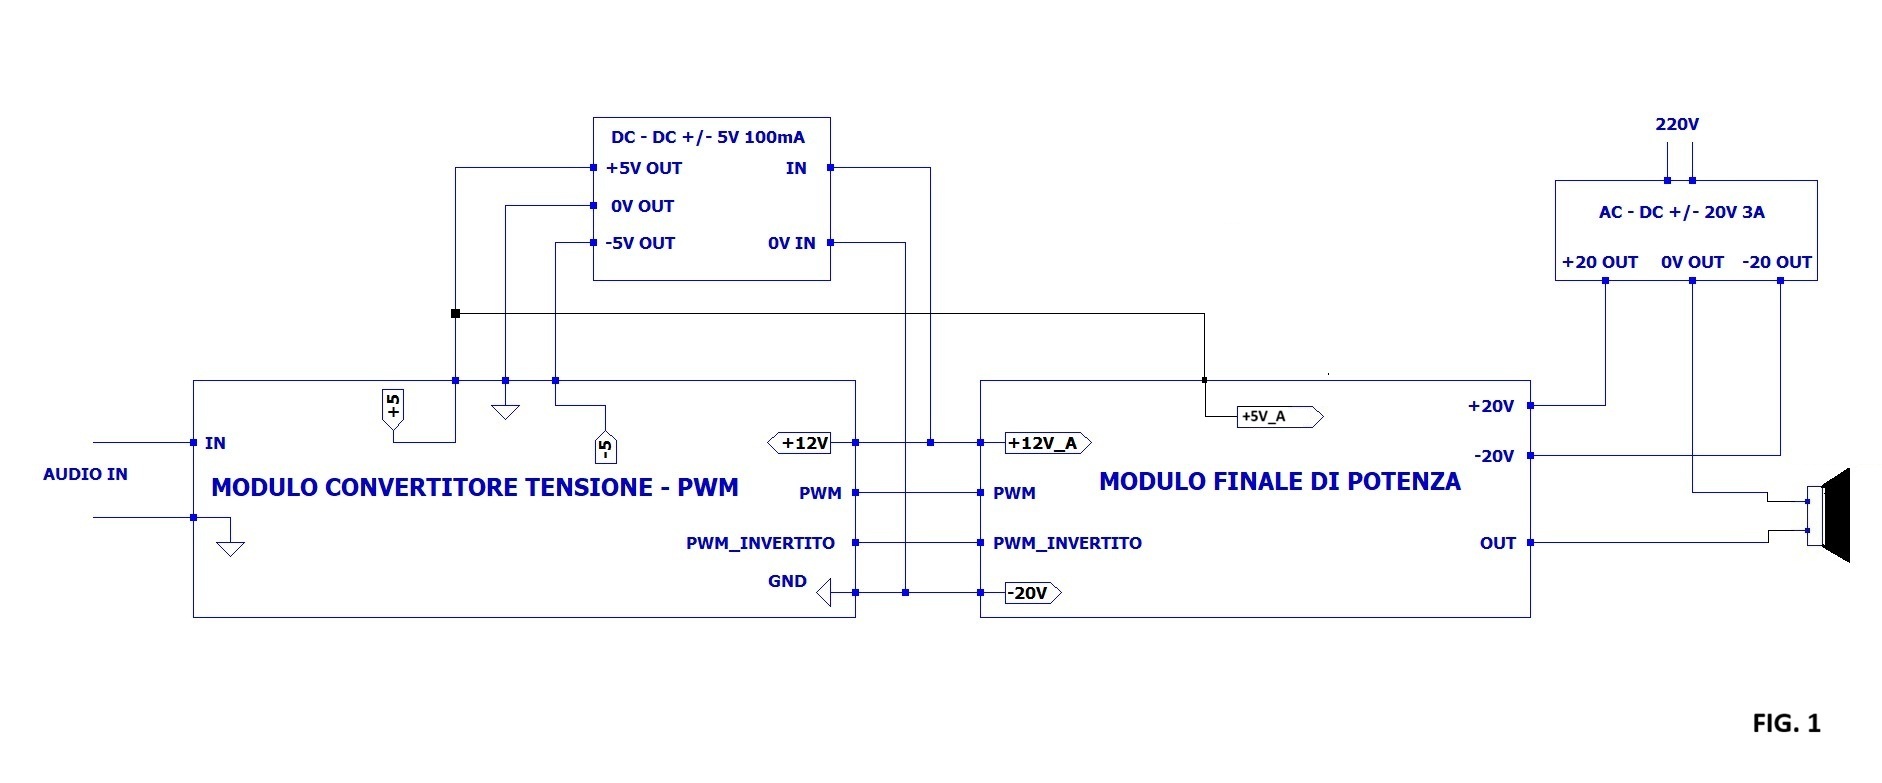
Il "MODULO CONVERTITORE TENSIONE - PWM" è stato ampiamente trattato nella pagina "CONVERTITORE DA TENSIONE A PWM" , in questa tratterò solo della sezione finale, basta considerare il blocco "MODULO CONVERTITORE TENSIONE - PWM" come
una scatola nera dove entra il segnale audio ed esce un segnale PWM che
va a pilotare il blocco "MODULO FINALE DI POTENZA". Riporto comunque
qui sotto lo schema elettrico del "convertitore da tensione a pwm"
per avere una idea di dove è collegato il segnale di retroazione
"FEEDBACK" e da dove vengono i segnali "PWM" e "PWM_INVERTITO":

IL SEGNALE PWM
Prima di analizzare il funzionamento del sistema occorre sapere che cosa è un segnale PWM, come lo si amplifica e come da esso si recupera l'informazione audio. Un segnale PWM è un'onda quadra con duty-cycle (D) variabile con il livello del segnale audio. La formula per ricavare il duty-cycle è la seguente:
D = t / T
dove:
t è il tempo durante il quale il livello del segnale PWM rimane alto e T è il periodo.
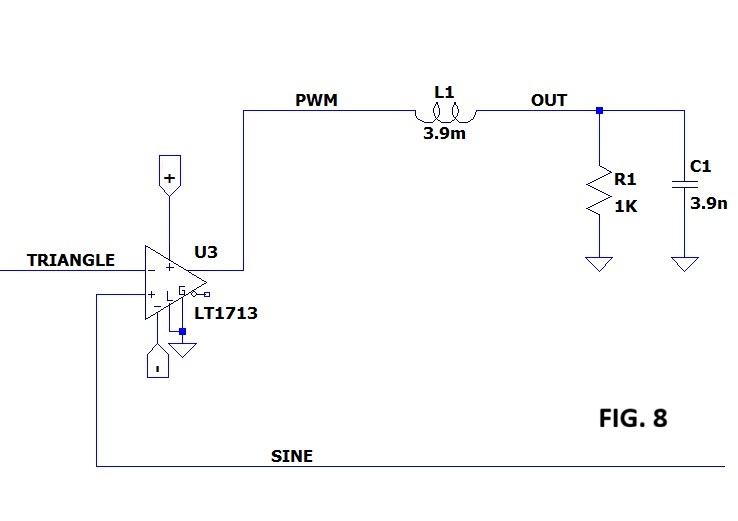
Per generare un segnale PWM occorre un comparatore ai quali ingressi giungono due segnali, un segnale audio e un segnale triangolare. Qui sotto il circuito e sotto ancora l'andamento dei segnali nel tempo in ingresso e in uscita del comparatore:

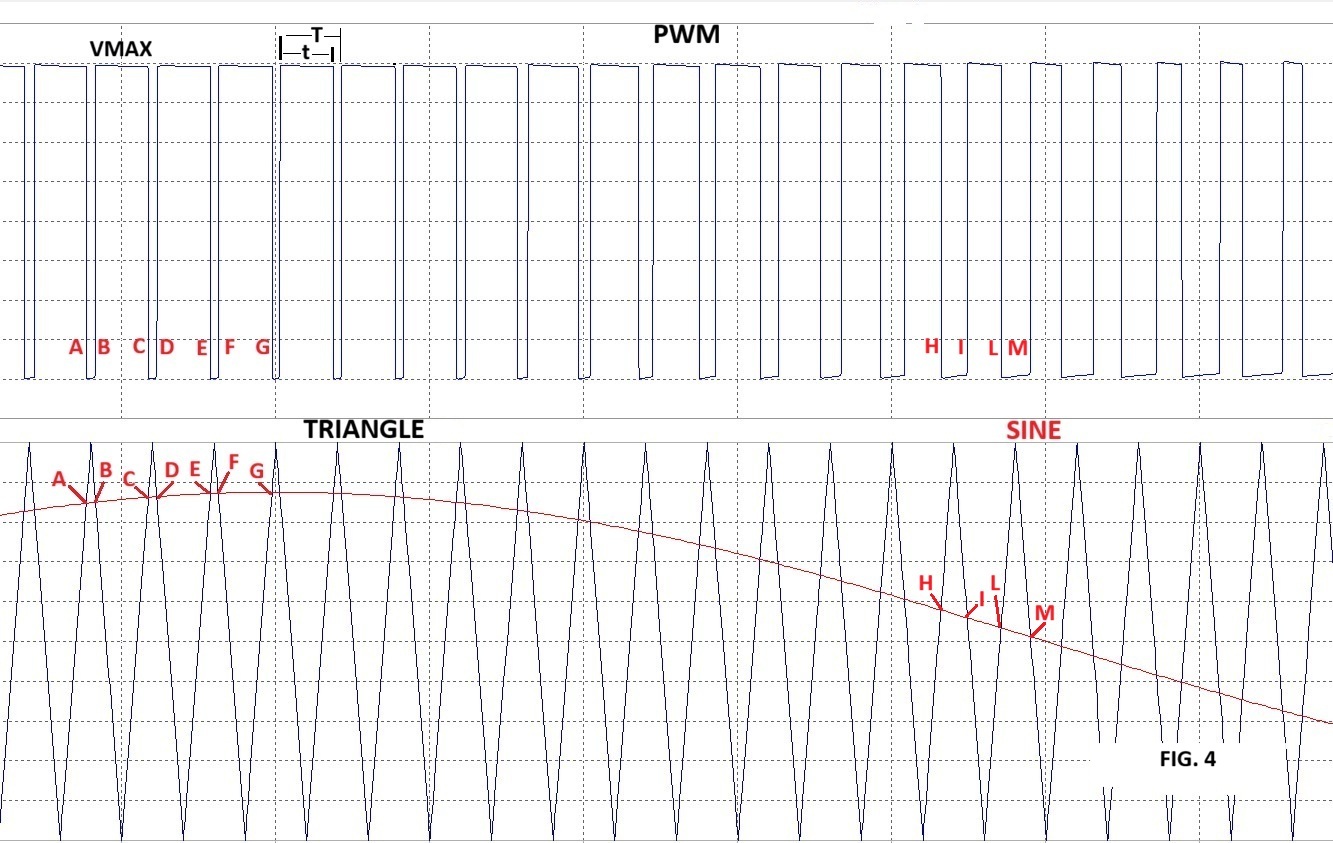
Essendo collegato sul pin invertente ogni qualvolta che il
livello del segnale "TRIANGLE" è maggiore di quello del segnale
sinusoidale l'uscita PWM va bassa, ogni
qualvolta che il livello del segnale "TRIANGLE" è minore di quello del
segnale sinusoidale l'uscita PWM va alta, ad esempio nel punto A il
livello del segnale triangolare ha superato quello del segnale "SINE" e
quindi il livello del PWM da alto va basso, nel punto B il
livello del segnale triangolare è sceso sotto quello del segnale "SINE" e
quindi il livello del PWM da basso va alto e così via...
Lo stesso fenomeno si ripete per tutta l'elongazione del segnale audio ma con duty - cycle decrescenti per livelli minori del segnale audio, infatti si nota che per punti H - I, L - M... la durata del tempo nel quale il livello del PWM è basso è maggiore di quello relativo ai precedenti punti A -B, C -D, E -F...
Se il duty-cycle del PWM varia anche il valor medio dell'onda quadra varia per ogni periodo. La formula per ricavare questo valor medio, partendo dal duty-cycle (D) , è la seguente:
VM = D * VMAX
dove:
VMAX è il massimo livello dell'onda quadra
Osservando questo fenomeno viene subito in mente che se si riuscisse a recuperare il valor medio dell'onda quadra PWM automaticamente si recupererebbe il segnale audio, per far questo ci vengono in aiuto gli elementi reattivi, in particolare un induttore in serie al carico come nella seguente figura:

Per attenuare questa ondulazione a dente di sega occorre
inserire in parallelo alla resistenza un condensatore in maniera che
assieme all'induttore componga un filtro passa basso del tipo
Butterworth, per avere una risposta piatta occorre utilizzare la seguente
formula, il taglio ottimale rimane sempre attorno ai 40KHz (f), e nel
caso di questo esempio:
L = (R * Sqrt(2)) / (2 * Pi *f) = (1000 * Sqrt(2)) / (2 * Pi *40000) = 3.9mH
e per il condensatore:
C = 1 / (2 * Pi * 1000 * Sqrt(2) * 40000) = 3.9nF
Sotto il circuito e sotto ancora la forma d'onda ottenuta:

SEZIONE FINALE
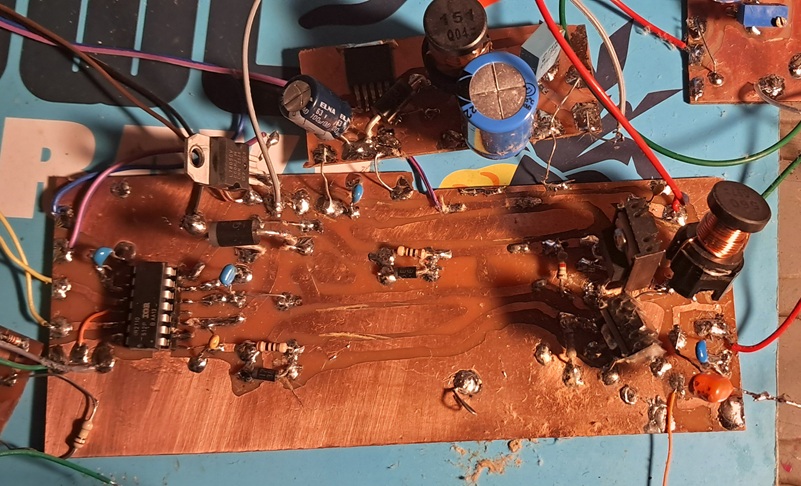
Il bootstrap funziona così; quando il mosfet basso M2 si chiude il condensatore C si carica tramite D1 a +12V. Quando il
mosfet basso si apre e il mosfet alto M1 si chiude la tensione sul
source (40V) si somma a quella del condensatore caricato
precedentemente dando appunto 52V (40 + 12), in questo modo saranno
presenti tra il gate ed il source di M1 12V (52 - 40) necessari per far
chiudere M1. Il circuito della parte bassa rimane identico a quello
dallo schema di fig. 11.
Questo descritto è il funzionamento teorico, in pratica esiste un altro problema piuttosto gravoso che è quello della obbligata corrispondenza dei fronti d'onda di salita e discesa dei segnali che pilotano M1 e M2, come si è detto quando M1 è chiuso M2 deve essere aperto e viceversa e questo accade quando i segnali che pilotano i gate dei due mosfet sono esattamente allineati sui fronti e hanno esatto duty - cycle complementare, questo è difficile che accada soprattutto quando si realizzano DRIVER GATE a componenti discreti, quando questa corrispondenza viene a mancare accade che mentre un mosfet si chiude l'altro ancora non si è aperto; per un certo tempo entrambi i mosfet conducono abbassando l'efficienza dell'amplificatore, inoltre i mosfet stessi potrebbero bruciarsi per il passaggio di una forte corrente limitata solo dalle basse resistenze dei mosfet e da quelle dell'alimentatore.
Per fortuna ci vengono incontro dei chip che hanno al loro interno circuiti per prevenire il fenomeno distruttivo appena descritto, uno di questi è quello che ho usato io il IR2110. Nella immagine successiva è rappresentato il suo schema interno semplificato tanto per rendersi conto di cosa c'è dentro, il chip non ha circuitazione che genera il dead-time ma ha comunque un circuito delay che assieme alle resistenze e diodi di gate riesce ad evitare che i due mosfet siano chiusi nello stesso tempo evitando cioè il shoot-through :

Prima di analizzare il funzionamento del sistema occorre sapere che cosa è un segnale PWM, come lo si amplifica e come da esso si recupera l'informazione audio. Un segnale PWM è un'onda quadra con duty-cycle (D) variabile con il livello del segnale audio. La formula per ricavare il duty-cycle è la seguente:
D = t / T
dove:
t è il tempo durante il quale il livello del segnale PWM rimane alto e T è il periodo.
Per generare un segnale PWM occorre un comparatore ai quali ingressi giungono due segnali, un segnale audio e un segnale triangolare. Qui sotto il circuito e sotto ancora l'andamento dei segnali nel tempo in ingresso e in uscita del comparatore:
Nell'immagine c'è
una istantanea dei segnali temporali, si notano il segnale triangolare,
quello PWM e uno spezzone del segnale sinusoidale.
Lo stesso fenomeno si ripete per tutta l'elongazione del segnale audio ma con duty - cycle decrescenti per livelli minori del segnale audio, infatti si nota che per punti H - I, L - M... la durata del tempo nel quale il livello del PWM è basso è maggiore di quello relativo ai precedenti punti A -B, C -D, E -F...
Se il duty-cycle del PWM varia anche il valor medio dell'onda quadra varia per ogni periodo. La formula per ricavare questo valor medio, partendo dal duty-cycle (D) , è la seguente:
VM = D * VMAX
dove:
VMAX è il massimo livello dell'onda quadra
Osservando questo fenomeno viene subito in mente che se si riuscisse a recuperare il valor medio dell'onda quadra PWM automaticamente si recupererebbe il segnale audio, per far questo ci vengono in aiuto gli elementi reattivi, in particolare un induttore in serie al carico come nella seguente figura:
Ma che valore deve avere
questo induttore? In genere si sceglie una frequenza di taglio L1 - R1
attorno ai 40KHz (per attenuare poco i 20KHz della banda audio), in questo
caso la forma d'onda rilevata appare come nella seguente figura:
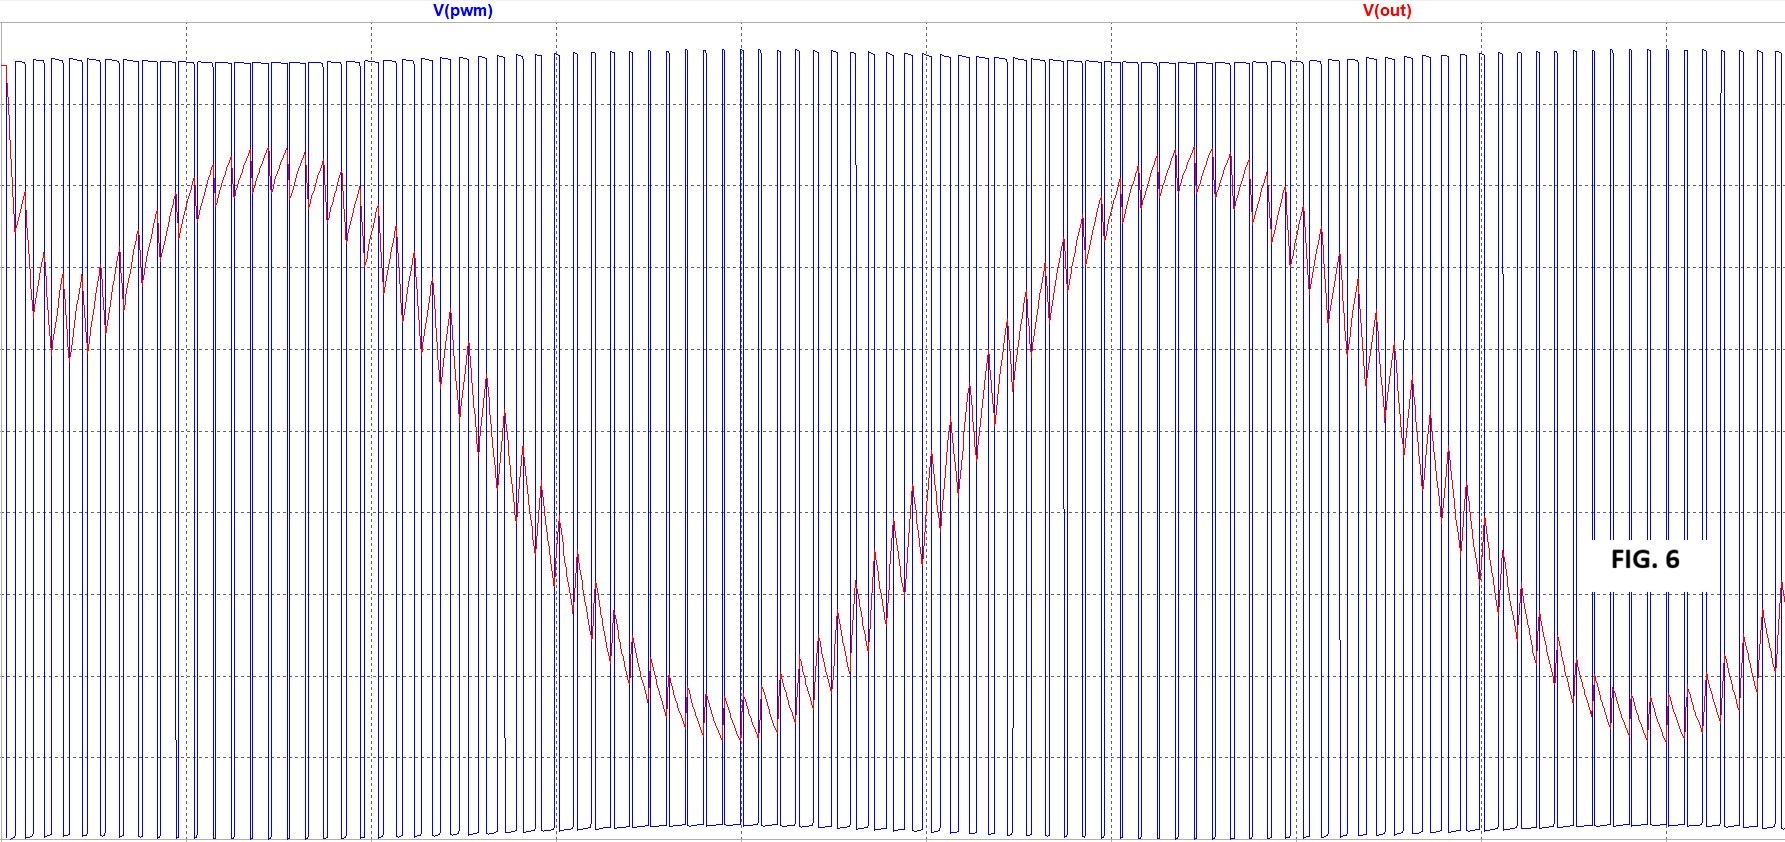
Come si nota, a parte la
parte iniziale di assestamento, la carica e la scarica (si carica
quando il livello dell'onda quadra è alto e si scarica quando il
livello è basso) dell'induttore sta a cavallo del valore medio
dell'onda quadra con evidenti piccole ondulazioni a dente di sega.
Notare i piccoli avvallamenti di forma sinusoidale sui valori di picco della onda quadra, esse sono dovuti alla resistenza di uscita del comparatore che provoca un piccola caduta quando c'è una maggiore richiesta di corrente dovuta al picco sinusoidale del segnale audio.
Notare i piccoli avvallamenti di forma sinusoidale sui valori di picco della onda quadra, esse sono dovuti alla resistenza di uscita del comparatore che provoca un piccola caduta quando c'è una maggiore richiesta di corrente dovuta al picco sinusoidale del segnale audio.
Se scegliessimo una frequenza di taglio troppo vicina ai 20KHz le piccole ondulazioni a dente di sega diminuirebbero ma il segnale audio a questa frequenza sarebbe attenuato.
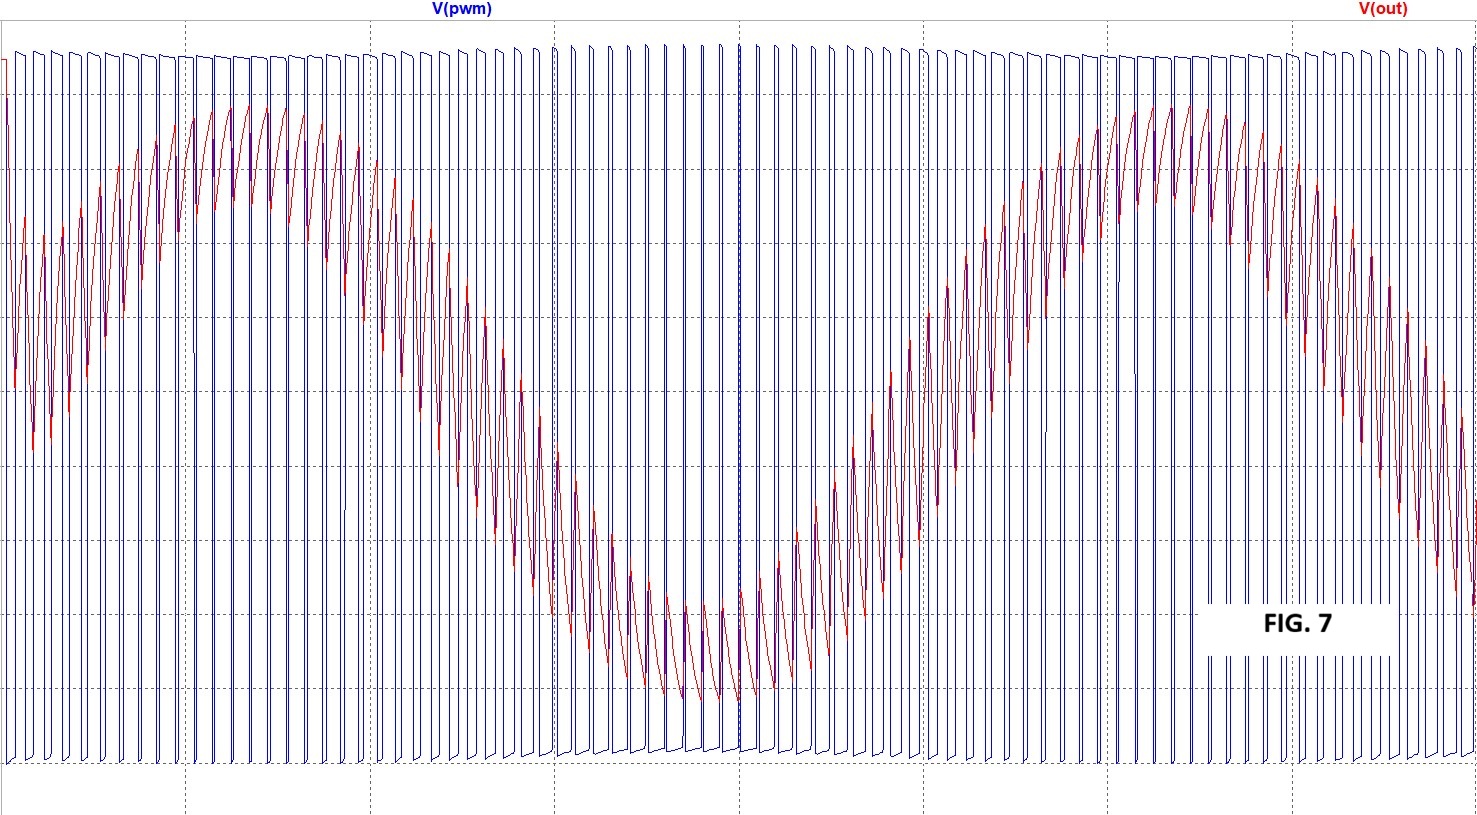
Se scegliessimo una frequenza di taglio troppo alta rispetto a 20KHz
(ad esempio 100KHz) il segnale audio avrebbe pochissima
attenuazione ma le ondulazioni a dente di sega aumenterebbero
(l'induttore con valore più piccolo si carica e si scarica più
velocemente provocando maggiori escursioni di ondulazione) come nella
foto seguente:
L = (R * Sqrt(2)) / (2 * Pi *f) = (1000 * Sqrt(2)) / (2 * Pi *40000) = 3.9mH
e per il condensatore:
C = 1 / (2 * Pi * 1000 * Sqrt(2) * 40000) = 3.9nF
Sotto il circuito e sotto ancora la forma d'onda ottenuta:
Ho deciso di inserire
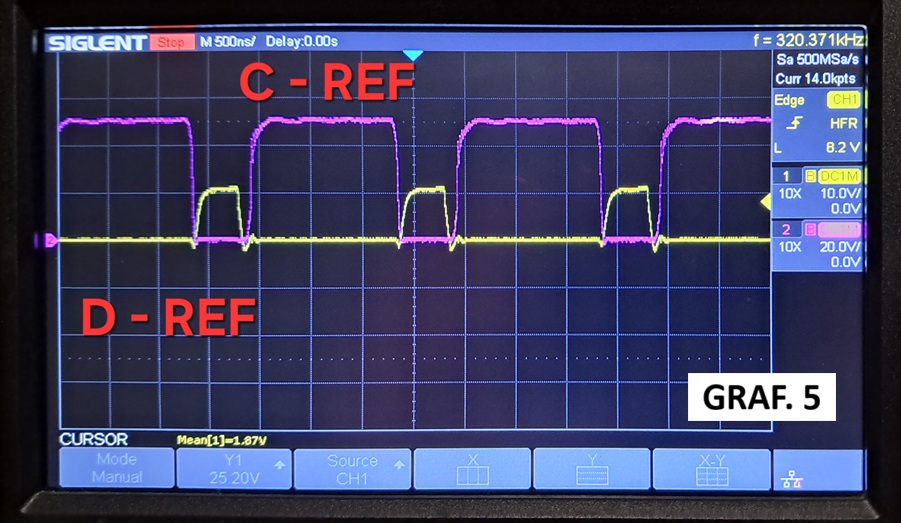
immagini dei segnali relative all'argomento che sto trattando. Qui sotto l'immagine
della misura dei segnali PWM e PWM_INVERTITO effettuata con
l'oscilloscopio sul circuito reale. Nella foto sono indicati i punti
dove è stata effettuata la misura e sono denominati con le lettere
corrispondenti a quelle riportate sul circuito elettrico riportato nella foto successiva:
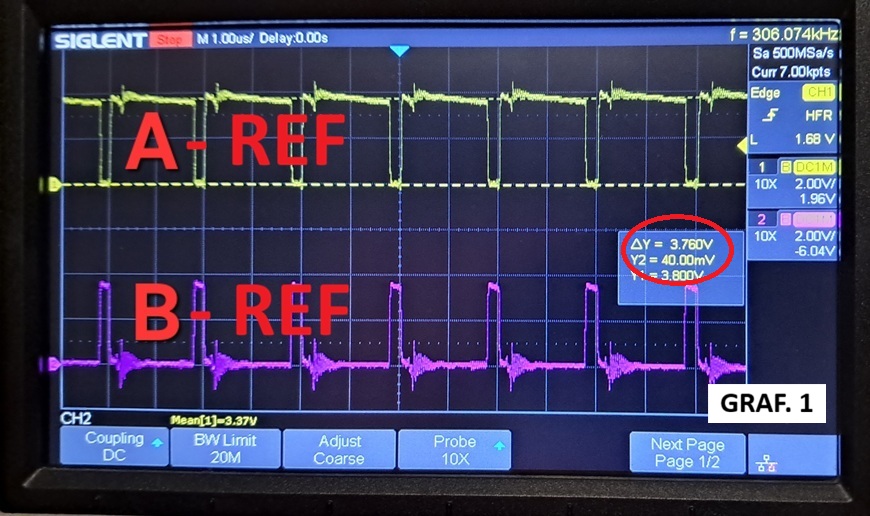

Il primo carattere indica
il punto dove è stato prelevato il segnale con il centrale della sonda
dell'oscilloscopio e il secondo carattere (o serie di caratteri) indica
il punto dove è stato collegato il coccodrilletto della sonda stessa.
REF sta ad indicare la massa del sistema che è sia la GND che la -20V.
A questo punto bisogna
occuparci della sezione finale ovvero quella parte del circuito che si
occupa di innalzare il livello del segnale PWM. In
teoria dovrebbe essere semplice aumentare il livello di un onda
quadra, sicuramente più semplice di amplificare un segnale analogico,
basta infatti pilotare due mosfet da due GATE DRIVER pilotati a loro volta dal segnale PWM presente all'uscita del comparatore
(i DRIVER MOSFET, nella loro composizione più semplice, sono circuiti
che compongono un shift-level per adattare il livello del segnale PWM a
quello più alto adatto a pilotare i gate dei mosfet e da buffer che
debbono essere capaci di fornire corrente a sufficienza per scaricare e
caricare le capacità di ingresso dei mosfet. Nel circuito sotto li ho
rappresentati con dei triangolini).
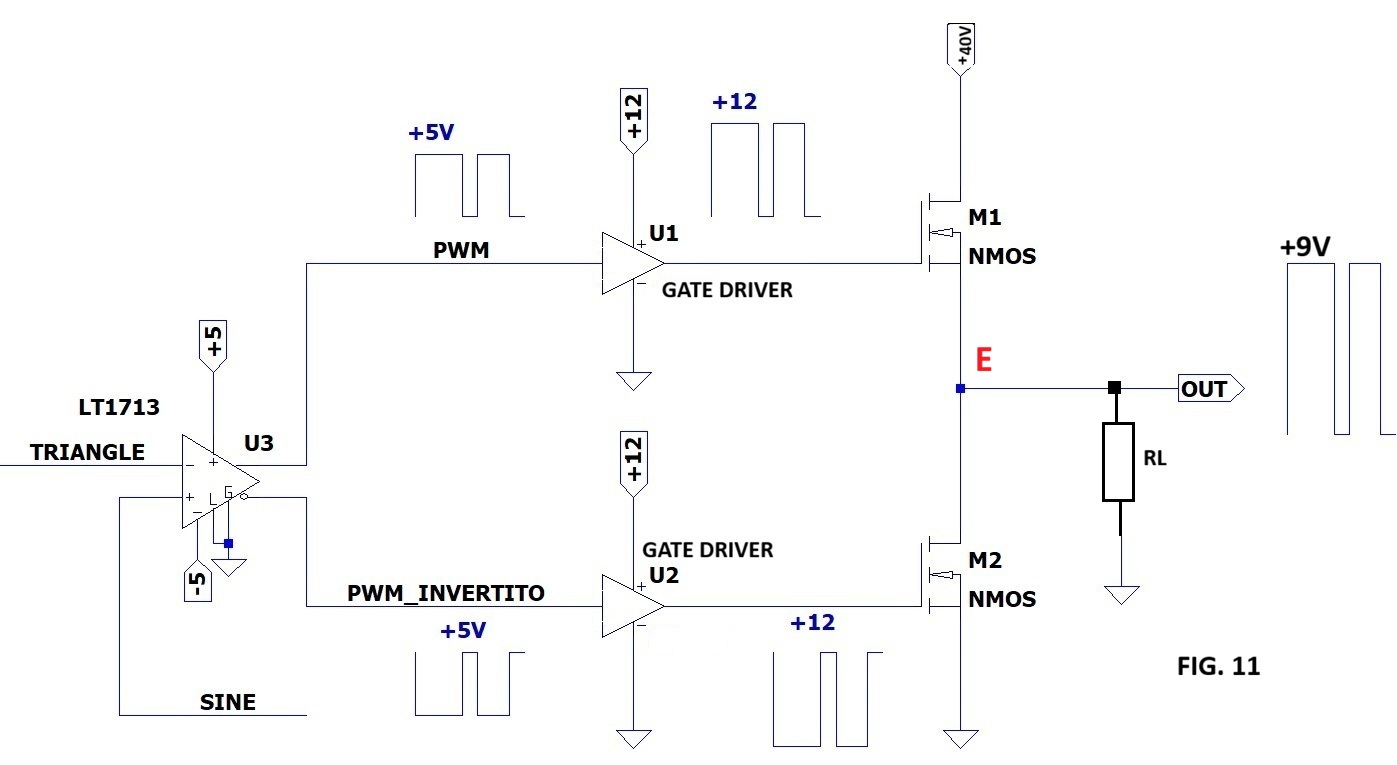
Per il funzionamento del finale occorre pilotare i GATE DRIVER con due segnali PWM tra loro sfasati di 180° (PWM e PWM_INVERTITO), i due mosfet devono funzionare come interruttori che si chiudono e si aprono in maniera complementare tra loro (per la maggior parte dei mosfet è sufficiente applicare una tensione di 12V tra gate e source per farli chiudere). Se il mosfet M1 si chiude, fornendo in uscita il livello alto (a +40V nell'esempio), il mosfet M2 deve essere aperto (se no i due mosfet metterebbero in cortocircuito l'alimentazione) e viceversa quando M2 si chiude mettendo a GND l'uscita, M2 deve aprirsi. Alimentando i mosfet a tensioni più alte del livello PWM uscente dal comparatore otteniamo una amplificazione del segnale PWM.
Purtroppo il circuito in fig. 10 non funziona bene per il seguente motivo; quando il segnale PWM_INVERTITO va alto il mosfet M2 si chiude ponendo a GND la resistenza RL, quando lo stesso segnale va basso il mosfet M2 si apre (e M1 dovrebbe chiudersi fornendo i +40V al carico) e fin qui sembrerebbe che il sistema funzioni bene. Ma guardiamo cosa accade al mosfet alto; quando il segnale PWM va basso il mosfet M1 si apre (e M2 ci chiude mettendo a GND il carico come visto), quando il segnale PWM va alto il mosfet M1 tende a chiudersi ma nel contempo aumenta la tensione sul punto E che fa diminuire la tensione VGS, questa diminuzione inibisce la chiusura totale di M1. In uscita si ha quindi la tensione di gate (12V) meno la tensione minima di threshold (che per il mosfet simulato è 3V) ovvero 9V e non 40V! In poche parole se si usasse il circuito di fig. 10 il mosfet M2 funzionerebbe come un interruttore ma il mosfet M1 funzionerebbe come un source follower e non come interruttore e in uscita si avrebbe sempre la tensione di gate meno la tensione di threshold qualsiasi sia l'alimentazione, questo oltre a limitare la massima elongazione del segnale sul carico fa dissipare inutilmente potenza al mosfet M1.
Per risolvere il problema occorre alimentare il GATE DRIVER alto con una tensione pari alla somma della tensione di alimentazione più quella di pilotaggio del gate, nell'esempio 40V + 12V = 52V. Non è necessario avere a disposizione un'altra fonte di alimentazione a 52V basta usare un sistema denominato "bootstrap circuit" che usa una capacità per accumulare energia in certi tempi e rilasciarla in tempi successivi, vediamo.
Qui sotto è rappresentato uno dei molteplici circuiti che vengono usati:

Per il funzionamento del finale occorre pilotare i GATE DRIVER con due segnali PWM tra loro sfasati di 180° (PWM e PWM_INVERTITO), i due mosfet devono funzionare come interruttori che si chiudono e si aprono in maniera complementare tra loro (per la maggior parte dei mosfet è sufficiente applicare una tensione di 12V tra gate e source per farli chiudere). Se il mosfet M1 si chiude, fornendo in uscita il livello alto (a +40V nell'esempio), il mosfet M2 deve essere aperto (se no i due mosfet metterebbero in cortocircuito l'alimentazione) e viceversa quando M2 si chiude mettendo a GND l'uscita, M2 deve aprirsi. Alimentando i mosfet a tensioni più alte del livello PWM uscente dal comparatore otteniamo una amplificazione del segnale PWM.
Purtroppo il circuito in fig. 10 non funziona bene per il seguente motivo; quando il segnale PWM_INVERTITO va alto il mosfet M2 si chiude ponendo a GND la resistenza RL, quando lo stesso segnale va basso il mosfet M2 si apre (e M1 dovrebbe chiudersi fornendo i +40V al carico) e fin qui sembrerebbe che il sistema funzioni bene. Ma guardiamo cosa accade al mosfet alto; quando il segnale PWM va basso il mosfet M1 si apre (e M2 ci chiude mettendo a GND il carico come visto), quando il segnale PWM va alto il mosfet M1 tende a chiudersi ma nel contempo aumenta la tensione sul punto E che fa diminuire la tensione VGS, questa diminuzione inibisce la chiusura totale di M1. In uscita si ha quindi la tensione di gate (12V) meno la tensione minima di threshold (che per il mosfet simulato è 3V) ovvero 9V e non 40V! In poche parole se si usasse il circuito di fig. 10 il mosfet M2 funzionerebbe come un interruttore ma il mosfet M1 funzionerebbe come un source follower e non come interruttore e in uscita si avrebbe sempre la tensione di gate meno la tensione di threshold qualsiasi sia l'alimentazione, questo oltre a limitare la massima elongazione del segnale sul carico fa dissipare inutilmente potenza al mosfet M1.
Per risolvere il problema occorre alimentare il GATE DRIVER alto con una tensione pari alla somma della tensione di alimentazione più quella di pilotaggio del gate, nell'esempio 40V + 12V = 52V. Non è necessario avere a disposizione un'altra fonte di alimentazione a 52V basta usare un sistema denominato "bootstrap circuit" che usa una capacità per accumulare energia in certi tempi e rilasciarla in tempi successivi, vediamo.
Qui sotto è rappresentato uno dei molteplici circuiti che vengono usati:
Questo descritto è il funzionamento teorico, in pratica esiste un altro problema piuttosto gravoso che è quello della obbligata corrispondenza dei fronti d'onda di salita e discesa dei segnali che pilotano M1 e M2, come si è detto quando M1 è chiuso M2 deve essere aperto e viceversa e questo accade quando i segnali che pilotano i gate dei due mosfet sono esattamente allineati sui fronti e hanno esatto duty - cycle complementare, questo è difficile che accada soprattutto quando si realizzano DRIVER GATE a componenti discreti, quando questa corrispondenza viene a mancare accade che mentre un mosfet si chiude l'altro ancora non si è aperto; per un certo tempo entrambi i mosfet conducono abbassando l'efficienza dell'amplificatore, inoltre i mosfet stessi potrebbero bruciarsi per il passaggio di una forte corrente limitata solo dalle basse resistenze dei mosfet e da quelle dell'alimentatore.
Per fortuna ci vengono incontro dei chip che hanno al loro interno circuiti per prevenire il fenomeno distruttivo appena descritto, uno di questi è quello che ho usato io il IR2110. Nella immagine successiva è rappresentato il suo schema interno semplificato tanto per rendersi conto di cosa c'è dentro, il chip non ha circuitazione che genera il dead-time ma ha comunque un circuito delay che assieme alle resistenze e diodi di gate riesce ad evitare che i due mosfet siano chiusi nello stesso tempo evitando cioè il shoot-through :
Per
rendersi conto
dell'efficacia circuitale dell'integrato con i diodi e le resistenze di gate basta visionare le tre
immagini successive. La prima rappresenta il segnale applicato al gate
del mosfet alto, la seconda rappresenta il segnale applicato al gate
del mosfet basso, l'ultima rappresenta entrambi i segnali e da questa
si capisce come i mosfet non siano chiusi nello stesso tempo (per i
caratteri fare sempre riferimento al circuito di fig. 10).
Segnale applicato al gate di M1 (notare il livello di 52V del quale ho parlato prima):

Segnale applicato al gate di M2:

Entrambi i segnali:
Riporto qui sotto lo schema elettrico del finale per comodità:
Segnale applicato al gate di M1 (notare il livello di 52V del quale ho parlato prima):
Segnale applicato al gate di M2:
Entrambi i segnali:
Riporto qui sotto lo schema elettrico del finale per comodità:
Il segnale PWM è applicato
al pin HIN e il segnale PWM_INVERTITO al pin LIN, i due segnali vengono
squadrati da due trigger di schmitt, il pin SD serve per disabilitare i
due ingressi, nel funzionamento normale questo pin deve essere a GND. I
livelli di tensione affinché il livello del PWM possa essere
interpretato come "zero" e come "uno" dipendono dalla alimentazione VDD
(tensione che alimenta la parte digitale) lo si ricava dai grafici
sottostanti.
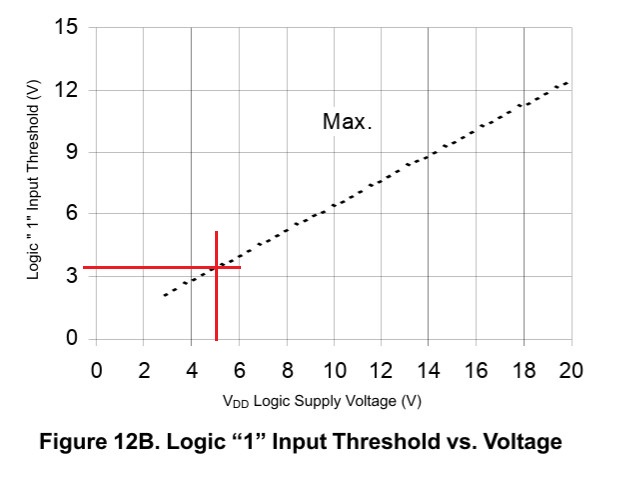
Avendo scelto per questo progetto una alimentazione VDD pari a 5V il livello considerato "1" è un po' maggiore di 3 volt, dato che il livello alto del segnale PWM è pari a circa 3.8V (vedi Graf. 1) esso viene tranquillamente visto come "1".
La foto successiva rappresenta il grafico relativo allo "zero":

Dal grafico si vede che livelli sotto i 3V sono interpretati come "zero", anche qui non ci sono problemi, infatti dal Graf. 1 si nota che i livelli PWM e PWM_INVERTITO scendono a zero volt.
Gli ingressi HIN e LIN assorbono circa una decina di uA allo stato alto e 1uA allo stato basso, quindi non ci sono problemi per farli pilotare dal comparatore LM360 capace di erogare correnti più alte.
IL pin di ingresso dell'alimentazione digitale (VDD) può accettare tensioni fino a 25V ed assorbe circa 30uA a riposo.
I pin VSS e COM sono le masse separate nel chip, in questo progetto esse debbono essere collegate alla massa GND. Prima di proseguire vorrei chiarire una cosa per quanto riguarda la massa. Sia sul "MODULO CONVERTITORE TENSIONE - PWM che sul "MODULO FINALE" tutti i segnali sono riferiti a GND, loro non vedono una tensione duale di -20V + 20V ma una tensione di +40V riferita a GND, solo l'altoparlante vede una tensione duale dato che è collegato allo 0V dell'alimentatore esterno. Questo serve ad evitare di usare in serie all'altoparlante un ingombrante condensatore elettrolitico di grossa capacità.
Il pin VCC può accettare tensioni che vanno dai 10V ai 20V e assorbe a riposo una corrente di 340 uA, questa tensione alimenta la parte bassa del circuito di uscita ed è la tensione che carica il condensatore C1 di bootstrap tramite D1. In genere si scelgono 12V che sono più che sufficienti per far chiudere la maggior parte dei mosfet.
VB è il pin di alimentazione del circuito della parte alta, esso può essere alimentato fino a 525V.
HO è il pin di uscita che fornisce tensione al gate del parte alta, può raggiungere tensioni di 525V.
LO è il pin di uscita che fornisce tensione al gate del parte bassa, può raggiungere tensioni di 20V.
VS è il pin di riferimento della parte alta può raggiungere tensioni di 525V.
A tal proposito nella foto seguente è rappresentato il segnale presente sul pin VS.

Si noti la tensione di picco che è pari a quella dell'alimentazione esterna in riferimento a GND.
DIMENSIONAMENTO DEI COMPONENTI:
SCELTA DEL CONDENSATORE C1
La formula semplificata per ricavare il valore minimo del condensatore C1 è la seguente:
C1 = 10 * Qg / DELTA_VBS = 10 * 67 nC / 1 = 670nF (ho usato un condensatore da 1uF)
dove:
Qg è la carica totale massima del gate del mosfet alto, per il mosfet IRF640N è pari a 67nC. DELTA_VBS è il massimo calo di tensione permesso quando C1 si scarica, la tensione su C1 in fase di scarica non deve andare sotto gli 8V che è la tensione per la quale il IR2110 disattiva il mosfet alto per proteggerlo, scelgo un valore di 1V così che la tensione di scarica raggiunga 12 - 1 = 9V.
La tensione di lavoro del condensatore deve essere > VCC.
SCELTA DEL DIODO D1
La tensione inversa ai capi D1 è circa la tensione massima sul punto E, cioè 52V, la corrente in fase di carica è di difficile determinazione, si assume sia attorno ad 1A iniziali. Il diodo è un SR510 e può sopportare 5A continui e una tensione inversa di 100V.
SCELTA DI D2 E D3
Senza fare calcoli astronomici per determinare la corrente istantanea assorbita dai gate dei mosfet, dimensiono i componenti in base alla massima corrente che possono erogare le uscite HO e LO che è 2A.
Nelle resistenze R4 ed R3 (che servono per scongiurare possibili oscillazioni e a creare il tempo morto) dovrebbe circolare una ipotetica corrente impulsiva di 2A, la breve durata di questa corrente con il conseguente basso valor medio richiede resistenze da 1W a 2W.
In fase di scarica (quando il mosfet è disattivato) la corrente circola interamente nei diodi D2 e D3, ne ho scelto uno (1N5822) che sopporta una corrente continua di 5A.
La massima tensione inversa alla quale potrebbero essere sottoposti D2 - D3 è VCC, il diodo 1N5822 sopporta una tensione inversa di 40V.
DETERMINAZIONE DEL FILTRO LC
Il taglio ottimale del filtro è attorno ai 40KHz (f), per avere una risposta piatta occorre utilizzare la seguente formula:
L1 = (R * Sqrt(2)) / (2 * Pi *f) = (8 * Sqrt(2)) / (2 * Pi *40000) = 47uH
e per il condensatore:
C2 = 1 / (2 * Pi * 8 * Sqrt(2) * 40000) = 351nF (montato 330nF)
L'induttanza L1 deve essere scelta in grado di sopportare una corrente > di 1.7A (che deve essere maggiore di quella indicata dal costruttore relativa ad un calo del 30% del valore dell'induttanza), il condensatore C2 deve sopportare una tensione maggiore di +V in questo progetto > +20V.
Qui di seguito è raffigurato il segnale audio ad 1 KHz ai capi dell'altoparlante:
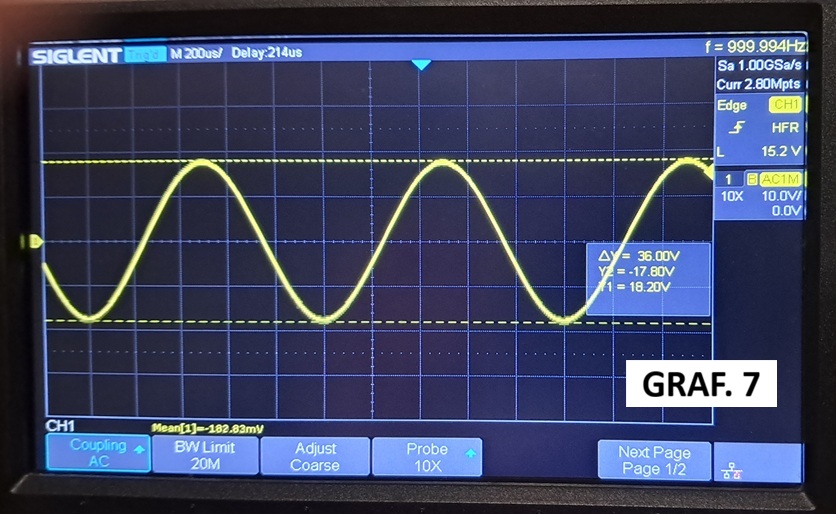
Si nota un segnale quasi pulito di ampiezza pari a 36 Vpp.
L'ascolto? Meraviglioso! Bassi profondi e assenza di rumore con sorgente sonora scollegata.
DATI TECNICI:
Frequenza di campionamento = 500KHz.
Banda passante @ -3dB = 5Hz - 30KHz
Sensibilità di ingresso per la max potenza = 980mVpp
Resistenza di ingresso audio = 47K
T.H.D. + NOISE @ 1KHz = 0.2%
Efficienza = 90% alla massima potenza
Massima potenza su 8 ohm = 23W
Alimentazione = +/- 20V, >= 1.7A
Assorbimento medio = 0.637A per ramo di alimentazione
Assorbimento di picco 1.7A
Potenza media erogata dall'alimentatore = 25.48 W (alla massima potenza in uscita)
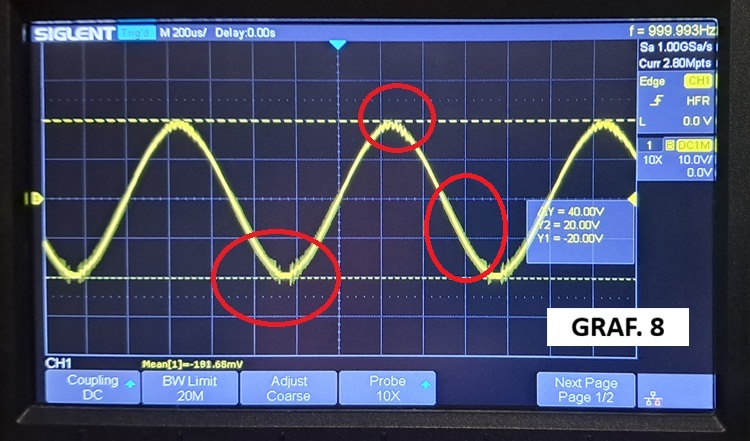
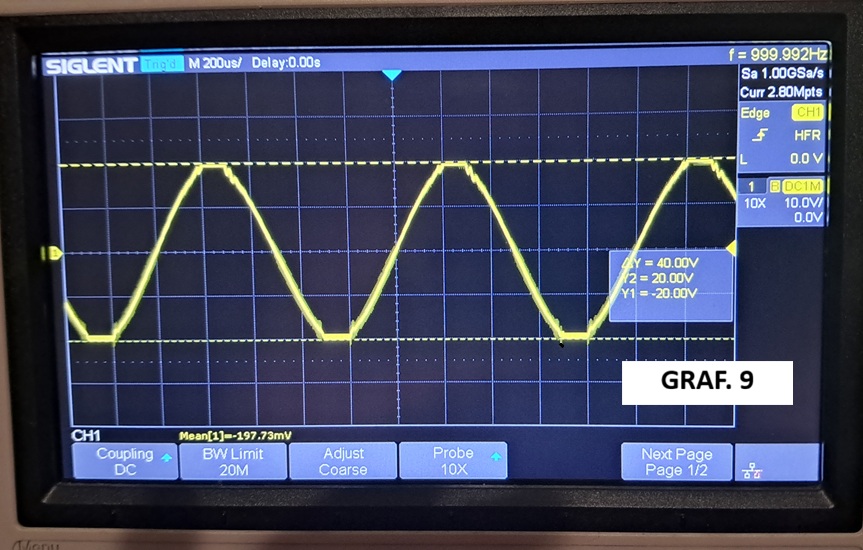
In realtà il livello in uscita potrebbe arrivare a 40Vpp ma con piccoli disturbi agli apici e ai fianchi della sinusoide (forse dovuti alla incapacità da parte del comparatore LM360 di gestire duty - cycle troppo alti o troppo bassi). Qui sotto l'immagine del segnale portato al massimo livello possibile e sotto ancora il segnale in clipping.
Segnale in clipping:
NOTE FINALI:
Se desiderate aumentare la potenza dovete aumentare la tensione di alimentazione, potreste alimentare l'amplificatore fino a +/-V = +/- 262.5V (anche se ritengo sia assurda tanta potenza a meno che non si sia tecnici del suono impegnati a allestire un sistema di amplificazione per un concerto). Nel caso, però, andrebbero sostituiti i seguenti componenti:
il diodo D1, quello che ho usato io resiste ad una tensione inversa di 100V.
l'induttore L2, maggiore è la potenza in uscita e maggiore è la corrente circolante in L2 che è:
IL2 = Sqrt(PO / RL)
dove PO è la potenza massima sul carico e RL è il carico stesso.
il condensatore C2, la tensione alla quale deve resistere il condensatore è pari a +V.
i mosfet M1 e M2, la tensione sopportabile di IRF640N è 200V e la corrente massima che può circolare in essi è di 18A, anche nei mosfet, come nell'induttore, circola la corrente del carico e vanno scelti in base al picco della corrente assorbita da esso. Se scaldano eccessivamente bisogna aumentare i dissipatori di calore.
il DC - DC LM2576HV, questo step - down può sopportare una massima tensione in ingresso di 60V, nel caso sceglieste una alimentazione più alta di 60V dovreste sostituirlo con AC - DC esterno che fornisca 12V e almeno 2A.
Fabio
Avendo scelto per questo progetto una alimentazione VDD pari a 5V il livello considerato "1" è un po' maggiore di 3 volt, dato che il livello alto del segnale PWM è pari a circa 3.8V (vedi Graf. 1) esso viene tranquillamente visto come "1".
La foto successiva rappresenta il grafico relativo allo "zero":
Dal grafico si vede che livelli sotto i 3V sono interpretati come "zero", anche qui non ci sono problemi, infatti dal Graf. 1 si nota che i livelli PWM e PWM_INVERTITO scendono a zero volt.
Gli ingressi HIN e LIN assorbono circa una decina di uA allo stato alto e 1uA allo stato basso, quindi non ci sono problemi per farli pilotare dal comparatore LM360 capace di erogare correnti più alte.
IL pin di ingresso dell'alimentazione digitale (VDD) può accettare tensioni fino a 25V ed assorbe circa 30uA a riposo.
I pin VSS e COM sono le masse separate nel chip, in questo progetto esse debbono essere collegate alla massa GND. Prima di proseguire vorrei chiarire una cosa per quanto riguarda la massa. Sia sul "MODULO CONVERTITORE TENSIONE - PWM che sul "MODULO FINALE" tutti i segnali sono riferiti a GND, loro non vedono una tensione duale di -20V + 20V ma una tensione di +40V riferita a GND, solo l'altoparlante vede una tensione duale dato che è collegato allo 0V dell'alimentatore esterno. Questo serve ad evitare di usare in serie all'altoparlante un ingombrante condensatore elettrolitico di grossa capacità.
Il pin VCC può accettare tensioni che vanno dai 10V ai 20V e assorbe a riposo una corrente di 340 uA, questa tensione alimenta la parte bassa del circuito di uscita ed è la tensione che carica il condensatore C1 di bootstrap tramite D1. In genere si scelgono 12V che sono più che sufficienti per far chiudere la maggior parte dei mosfet.
VB è il pin di alimentazione del circuito della parte alta, esso può essere alimentato fino a 525V.
HO è il pin di uscita che fornisce tensione al gate del parte alta, può raggiungere tensioni di 525V.
LO è il pin di uscita che fornisce tensione al gate del parte bassa, può raggiungere tensioni di 20V.
VS è il pin di riferimento della parte alta può raggiungere tensioni di 525V.
A tal proposito nella foto seguente è rappresentato il segnale presente sul pin VS.
Si noti la tensione di picco che è pari a quella dell'alimentazione esterna in riferimento a GND.
DIMENSIONAMENTO DEI COMPONENTI:
SCELTA DEL CONDENSATORE C1
La formula semplificata per ricavare il valore minimo del condensatore C1 è la seguente:
C1 = 10 * Qg / DELTA_VBS = 10 * 67 nC / 1 = 670nF (ho usato un condensatore da 1uF)
dove:
Qg è la carica totale massima del gate del mosfet alto, per il mosfet IRF640N è pari a 67nC. DELTA_VBS è il massimo calo di tensione permesso quando C1 si scarica, la tensione su C1 in fase di scarica non deve andare sotto gli 8V che è la tensione per la quale il IR2110 disattiva il mosfet alto per proteggerlo, scelgo un valore di 1V così che la tensione di scarica raggiunga 12 - 1 = 9V.
La tensione di lavoro del condensatore deve essere > VCC.
SCELTA DEL DIODO D1
La tensione inversa ai capi D1 è circa la tensione massima sul punto E, cioè 52V, la corrente in fase di carica è di difficile determinazione, si assume sia attorno ad 1A iniziali. Il diodo è un SR510 e può sopportare 5A continui e una tensione inversa di 100V.
SCELTA DI D2 E D3
Senza fare calcoli astronomici per determinare la corrente istantanea assorbita dai gate dei mosfet, dimensiono i componenti in base alla massima corrente che possono erogare le uscite HO e LO che è 2A.
Nelle resistenze R4 ed R3 (che servono per scongiurare possibili oscillazioni e a creare il tempo morto) dovrebbe circolare una ipotetica corrente impulsiva di 2A, la breve durata di questa corrente con il conseguente basso valor medio richiede resistenze da 1W a 2W.
In fase di scarica (quando il mosfet è disattivato) la corrente circola interamente nei diodi D2 e D3, ne ho scelto uno (1N5822) che sopporta una corrente continua di 5A.
La massima tensione inversa alla quale potrebbero essere sottoposti D2 - D3 è VCC, il diodo 1N5822 sopporta una tensione inversa di 40V.
DETERMINAZIONE DEL FILTRO LC
Il taglio ottimale del filtro è attorno ai 40KHz (f), per avere una risposta piatta occorre utilizzare la seguente formula:
L1 = (R * Sqrt(2)) / (2 * Pi *f) = (8 * Sqrt(2)) / (2 * Pi *40000) = 47uH
e per il condensatore:
C2 = 1 / (2 * Pi * 8 * Sqrt(2) * 40000) = 351nF (montato 330nF)
L'induttanza L1 deve essere scelta in grado di sopportare una corrente > di 1.7A (che deve essere maggiore di quella indicata dal costruttore relativa ad un calo del 30% del valore dell'induttanza), il condensatore C2 deve sopportare una tensione maggiore di +V in questo progetto > +20V.
Qui di seguito è raffigurato il segnale audio ad 1 KHz ai capi dell'altoparlante:
Si nota un segnale quasi pulito di ampiezza pari a 36 Vpp.
L'ascolto? Meraviglioso! Bassi profondi e assenza di rumore con sorgente sonora scollegata.
DATI TECNICI:
Frequenza di campionamento = 500KHz.
Banda passante @ -3dB = 5Hz - 30KHz
Sensibilità di ingresso per la max potenza = 980mVpp
Resistenza di ingresso audio = 47K
T.H.D. + NOISE @ 1KHz = 0.2%
Efficienza = 90% alla massima potenza
Massima potenza su 8 ohm = 23W
Alimentazione = +/- 20V, >= 1.7A
Assorbimento medio = 0.637A per ramo di alimentazione
Assorbimento di picco 1.7A
Potenza media erogata dall'alimentatore = 25.48 W (alla massima potenza in uscita)
In realtà il livello in uscita potrebbe arrivare a 40Vpp ma con piccoli disturbi agli apici e ai fianchi della sinusoide (forse dovuti alla incapacità da parte del comparatore LM360 di gestire duty - cycle troppo alti o troppo bassi). Qui sotto l'immagine del segnale portato al massimo livello possibile e sotto ancora il segnale in clipping.
Segnale in clipping:
NOTE FINALI:
Se desiderate aumentare la potenza dovete aumentare la tensione di alimentazione, potreste alimentare l'amplificatore fino a +/-V = +/- 262.5V (anche se ritengo sia assurda tanta potenza a meno che non si sia tecnici del suono impegnati a allestire un sistema di amplificazione per un concerto). Nel caso, però, andrebbero sostituiti i seguenti componenti:
il diodo D1, quello che ho usato io resiste ad una tensione inversa di 100V.
l'induttore L2, maggiore è la potenza in uscita e maggiore è la corrente circolante in L2 che è:
IL2 = Sqrt(PO / RL)
dove PO è la potenza massima sul carico e RL è il carico stesso.
il condensatore C2, la tensione alla quale deve resistere il condensatore è pari a +V.
i mosfet M1 e M2, la tensione sopportabile di IRF640N è 200V e la corrente massima che può circolare in essi è di 18A, anche nei mosfet, come nell'induttore, circola la corrente del carico e vanno scelti in base al picco della corrente assorbita da esso. Se scaldano eccessivamente bisogna aumentare i dissipatori di calore.
il DC - DC LM2576HV, questo step - down può sopportare una massima tensione in ingresso di 60V, nel caso sceglieste una alimentazione più alta di 60V dovreste sostituirlo con AC - DC esterno che fornisca 12V e almeno 2A.
Fabio